
Melexis verleiht humanoiden Robotern den Tastsinn durch sein erstes taktiles Fingermodul
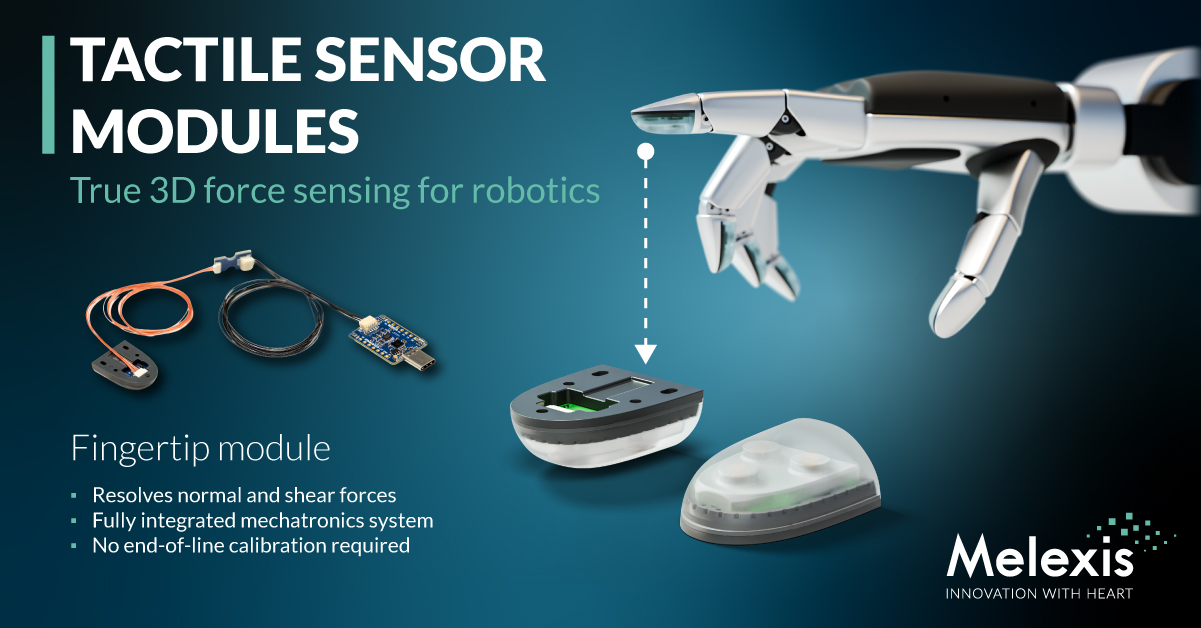
Tessenderlo-Ham, Belgien, 12. November 2026 – Melexis präsentiert das taktile Fingermodul MLX90901, das humanoide Roboterhände mit echter 3D-Kraftmessung (Normal- und Scherkraft) ausstattet. Das erste Mechatronikmodul des Unternehmens kombiniert die revolutionäre Sensoriktechnologie Tactaxis® mit der vollständigen Mechanik, der Materialauswahl und der Integration, die notwendig sind, um die Evaluierung und den Einsatz taktiler Sensorik zu beschleunigen.
Fortschritte im Bereich der künstlichen Intelligenz (KI) verbessern rasant die Fähigkeit von Robotern, Anweisungen zu interpretieren, Aufgaben zu analysieren und Aktionen zu planen. Die Umsetzung dieser Entscheidungen in eine zuverlässige physische Interaktion hängt jedoch von sensorischen Informationen ab, die vielen Robotersystemen noch fehlen. Das Aufnehmen eines unbekannten Objekts, die Beibehaltung eines stabilen Griffs bei Bewegungen oder die beschädigungsfreie Manipulation erfordern kontinuierliche Informationen über die Größe und Richtung der Kontaktkräfte. Taktiles Feedback wird daher entscheidend sein, wenn humanoide Roboter ein menschenähnliches Geschicklichkeitsniveau erreichen sollen.
Heute verlassen sich viele Roboter noch auf einfache Greifer ohne taktiles Feedback oder auf eine auf eine einzige Achse beschränkte Kontaktkraftmessung. Am anderen Ende des Spektrums bleiben hochmoderne Multisensor-Hände weitgehend auf die Forschung beschränkt, da hohe Kosten, maßgeschneiderte Sensorarchitekturen und Integrationskomplexität ihre Industrialisierung erschweren. Bisher hat sich keine eindeutig überlegene Technologie durchgesetzt, die die heutigen Anforderungen an Sensorleistung, einfache Integration und Skalierbarkeit erfüllt – geschweige denn sich im Zuge der Weiterentwicklung des Marktes für humanoide Robotik weiterentwickelt.
Beschleunigung der Entwicklung physischer KI
Das neue Fingermodul von Melexis wurde entwickelt, um diesen aufkommenden Marktbedarf zu decken. Es verbindet echte 3D-Kraftmessung mit der für die Entwicklung humanoider Hände erforderlichen Integrationsfähigkeit, Einsatzbereitschaft und Skalierbarkeit. Anstatt nur die zur Sensoroberfläche senkrechte Kraft zu messen, erfasst es die Kontaktkraft in drei Achsen und ermittelt so die Normalkraft sowie die Scherkraft in zwei Richtungen. Dies liefert sowohl die Größe als auch die Richtung der ausgeübten Kraft, wodurch Roboter ein weitaus umfassenderes Bild der Griffstabilität, der Lastbewegung und der Interaktion zwischen Fingerspitze und Objekt erhalten.
Aufbauend auf der magnetischen Tactaxis®-Technologie vereint das erste Modul von Melexis Sensor, Magnet, Elastomer, mechanische Struktur und Unterstützungselektronik in einem einzigen mechatronischen Fingermodul. Durch die Auslegung dieser voneinander abhängigen Elemente als Komplettsystem entfällt ein Großteil der Material-, Montage- und Sensorikkomplexität, die Entwickler andernfalls selbst lösen müssten.
Stattdessen bietet das DVK90901 Herstellern von Roboterhänden eine Standardplattform für schnelleres Benchmarking, Prototyping und die Systementwicklung. OEM-Hersteller im Robotikbereich können so zügig mit der Generierung hochwertiger Kontaktdaten beginnen, die für die Entwicklung und Validierung von Closed-Loop-Steuerungen und physischer KI erforderlich sind. Dies schafft eine praktische Grundlage, die sich mit der Weiterentwicklung der robotischen Geschicklichkeit und den Marktanforderungen kontinuierlich weiterentwickeln lässt.
Von der Sensortechnologie zum skalierbaren Modul
Der MLX90901 misst Normalkräfte im Bereich von 15 N und Scherkräfte im Bereich von 4 N. Er bietet eine Genauigkeit von 10 % des Skalenendwerts und eine typische Auflösung von 200 mN und ermöglicht es Entwicklern, kleine Änderungen der Kontaktkraft bei realistischen Greif- und Manipulationsaufgaben zu erfassen. Die I²C-Unterstützung vereinfacht die Anbindung an Roboterhandsteuerungen und Embedded-Entwicklungsplattformen.
Die Markteinführung bildet den Höhepunkt einer vierjährigen Weiterentwicklung von Tactaxis®. Melexis demonstrierte das zugrunde liegende biomimetische Sensorprinzip zunächst anhand einzelner Taxel, sodass Ingenieure die Technologie als Konzept bewerten konnten. Kundenversuche und Anwendungsentwicklungen lieferten die nötigen Erkenntnisse auf Systemebene, um dieses Sensorprinzip in ein Standard-Fingermodul zu überführen und so den Forschungsfortschritt mit der Erfahrung von Melexis in der Produktentwicklung und Serienfertigung zu bündeln.
Ein neues Evaluierungskit ermöglicht es Entwicklern zudem, den MLX90901 zu testen, seine dreachsige Kraftreaktion zu charakterisieren und das Modul in Roboterhand-Designs zu integrieren. Dadurch erhalten Handhersteller und Robotik-OEMs einen direkten Weg, um Tactaxis® im Hinblick auf aufkommende Anwendungsanforderungen zu evaluieren und repräsentative Kontaktdaten zu sammeln.
Aufbau einer taktilen Plattform für humanoide Robotik
„Als wir mit der Entwicklung von Tactaxis® begannen, konnten wir erkennen, wie sich die Forschung im Bereich der taktilen Sensorik beschleunigte, und sahen, wie eng dies mit der Expertise von Melexis im Bereich der Magnetsensoren übereinstimmte“, sagte Julien Ghaye, Product Line Manager bei Melexis. „Mit dem MLX90901 sind wir über das eigentliche Sensorelement hinausgegangen und haben das erste vollständige mechatronische Modul von Melexis entwickelt. Die Übernahme der Verantwortung für Materialien, Mechanik, Elektronik und Integration zeigt, wie tief unser Engagement für die humanoide Robotik reicht. Wir spielen das Spiel zu Ende und verbinden Forschungsvisionen mit der nötigen Erfahrung in der Industrialisierung, um heute etwas Praktisches zu liefern und die Skalierung aufzubauen, die dieser Markt erfordern wird.“
Das Evaluierungskit DVK90901 wird ab dem 12. November 2026 verfügbar sein. Als erstes Standard-Fingermodul auf Basis von Tactaxis® bildet der MLX90901 das Fundament, auf dem Melexis aufbauen wird, während humanoide Robotikanwendungen, Leistungsanforderungen und Produktionsvolumen weiter zunehmen.