
Melexis geeft humanoïde robots een tastzin met zijn eerste tactiele vingertopmodule
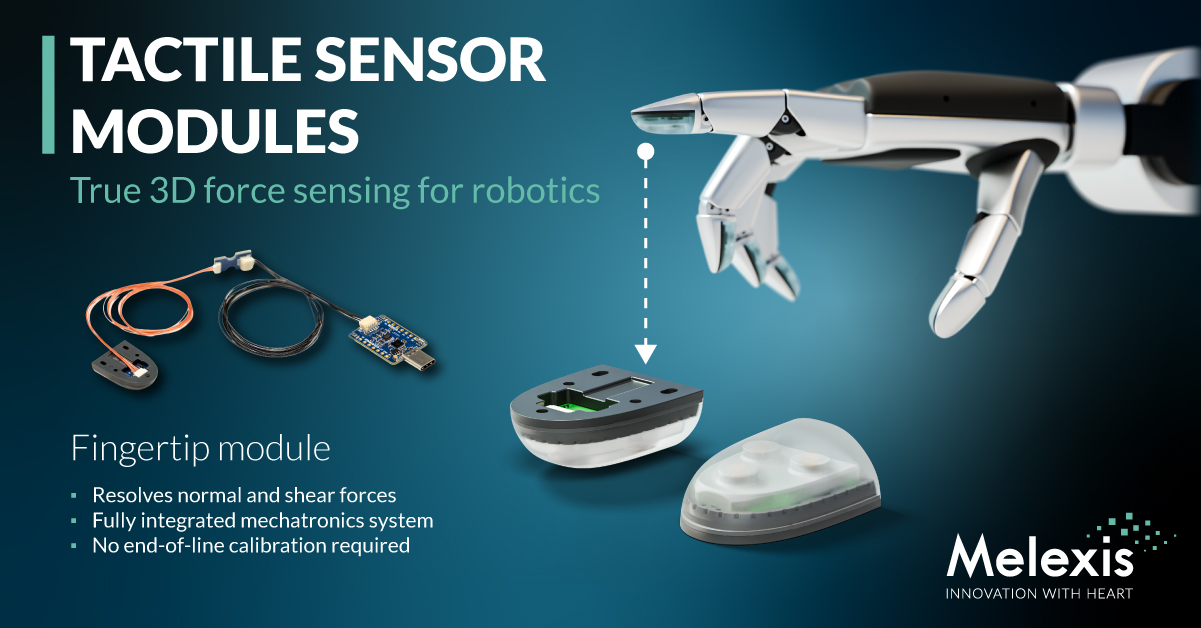
Tessenderlo-Ham, België, 12 november 2026 – Melexis introduceert de tactiele vingertopmodule MLX90901, die echte 3D-krachtdetectie (normaal en schuifkracht) naar humanoïde robothanden brengt. De eerste mechatronische module van het bedrijf combineert zijn revolutionaire Tactaxis®-sensortechnologie met de volledige mechanische, materiële en integratie-ondersteuning die nodig is om de evaluatie en inzet van tactiele detectie te versnellen.
Vooruitgang op het gebied van AI verbetert in hoog tempo het vermogen van robots om instructies te interpreteren, over taken te redeneren en acties te plannen. Het vertalen van deze beslissingen naar een betrouwbare fysieke interactie hangt echter af van zintuiglijke informatie die bij veel robotsystemen nog ontbreekt. Een onbekend object oppakken, een stabiele greep behouden terwijl het beweegt, of het manipuleren zonder schade aan te richten, vereist continue informatie over de omvang en richting van de contactkrachten. Tactiele feedback zal daarom essentieel zijn als humanoïde robots het niveau van menselijke behendigheid willen benaderen.
Tegenwoordig vertrouwen veel robots nog steeds op eenvoudige grijpers zonder tactiele feedback of contactkrachtdetectie die beperkt is tot één enkele as. Aan de andere kant van het spectrum blijven geavanceerde multisensorische handen grotendeels beperkt tot onderzoek, waar hoge kosten, op maat gemaakte sensorarchitecturen en de complexiteit van de integratie de industrialisatie bemoeilijken. Er is nog geen duidelijke winnende technologie naar voren gekomen die kan voldoen aan de huidige eisen voor sensorprestaties, integratiegemak en schaalbaarheid, laat staan dat deze kan blijven evolueren naarmate de markt voor humanoïde robotica vordert.
Ontwikkeling van fysieke AI versnellen
De nieuwe vingertopmodule van Melexis is ontworpen om aan deze opkomende marktbehoefte te voldoen door echte 3D-krachtdetectie te combineren met de integratie, gereedheid en schaalbaarheid die nodig zijn voor de ontwikkeling van humanoïde handen. In plaats van alleen de kracht te meten die loodrecht op het sensoroppervlak staat, analyseert de module de contactkracht langs drie assen, waarbij de normale kracht samen met de afschuiving in twee richtingen wordt geregistreerd. Dit biedt zowel de grootte als de richting van de toegepaste kracht, waardoor robots een veel completer beeld krijgen van de stabiliteit van de greep, de beweging van de belasting en de interactie tussen de vingertop en het object.
De module, gebouwd op de magnetische Tactaxis®-technologie van Melexis en de eerste in zijn soort voor het bedrijf, combineert de sensor, magneet, elastomeer, mechanische structuur en ondersteunende elektronica tot één mechatronische vingertopmodule. Door deze onderling afhankelijke elementen als een compleet systeem te ontwerpen, wordt een groot deel van de materiaal-, assemblage- en detectiecomplexiteit weggenomen die ontwikkelaars anders zelf zouden moeten oplossen.
In plaats daarvan biedt de DVK90901 fabrikanten van robothanden een standaardplatform voor snellere benchmarking, prototyping en systeemontwikkeling, terwijl OEM's van robots snel kunnen beginnen met het genereren van de hoogwaardige contactgegevens die nodig zijn om closed-loop-besturing en fysieke AI te ontwikkelen en te valideren. Dit creëert een praktische basis die verder kan worden uitgebouwd naarmate robotbehendigheid en marktvereisten evolueren.
Van sensortechnologie tot schaalbare module
De MLX90901 meet normale krachten in een bereik van 15 N en afschuifkrachten in een bereik van 4 N. Het systeem combineert een full-scale nauwkeurigheid van 10% met een typische resolutie van 200 mN, waardoor ontwikkelaars kleine veranderingen in contactkracht kunnen registreren tijdens realistische grijp- en manipulatietaken. I²C-ondersteuning vereenvoudigt de verbinding met controllers van robothanden en embedded ontwikkelingsplatforms.
De lancering vormt het hoogtepunt van vier jaar ontwikkeling van Tactaxis®. Melexis demonstreerde het onderliggende biomimetische sensorprincipe aanvankelijk met behulp van individuele taxels, zodat ingenieurs de technologie als concept konden beoordelen. Klantproeven en applicatieontwikkeling hebben inzichten op systeemniveau opgeleverd die nodig zijn om dat sensorprincipe om te zetten in een standaard vingertopmodule, waarbij de onderzoeksvooruitgang wordt gecombineerd met de ervaring van Melexis op het gebied van productontwikkeling en massaproductie.
Een nieuwe evaluatiekit stelt ontwikkelaars verder in staat om de MLX90901 te benchmarken, de krachtresponsie over drie assen te karakteriseren en te beginnen met de integratie van de module in ontwerpen voor robothanden. Dit biedt handfabrikanten en OEM's een direct traject om Tactaxis® te evalueren ten opzichte van nieuwe applicatievereisten en om contactgegevens te verzamelen.
Bouwen aan een tactiel platform voor humanoïde robotica
"Toen we begonnen met de ontwikkeling van Tactaxis®, zagen we dat het onderzoek naar tactiele detectie in een stroomversnelling raakte en beseften we hoe goed dit aansloot bij de expertise van Melexis op het gebied van magnetische detectie", aldus Julien Ghaye, Product Line Manager bij Melexis. "Met de MLX90901 zijn we verder gegaan dan het sensorelement en hebben we de eerste complete mechatronische module van Melexis ontworpen. De verantwoordelijkheid nemen voor materialen, mechanica, elektronica en integratie toont de diepgang van onze betrokkenheid bij humanoïde robotica. We spelen het spel tot het einde toe en combineren een vooruitziende blik op het gebied van onderzoek met de industrialisatie-ervaring die nodig is om vandaag de dag iets praktisch te leveren en te bouwen aan de schaalgrootte die deze markt nodig zal hebben."
De DVK90901 evaluatiekit is beschikbaar vanaf 12 november 2026. Als de eerste standaard Tactaxis® -vingertopmodule vormt de MLX90901 de basis waarop Melexis verder zal bouwen naarmate de toepassingen van humanoïde robotica, de prestatie-eisen en de productievolumes toenemen.