
Melexis dota a los robots humanoides del sentido del tacto con su primer módulo táctil para las yemas de los dedos
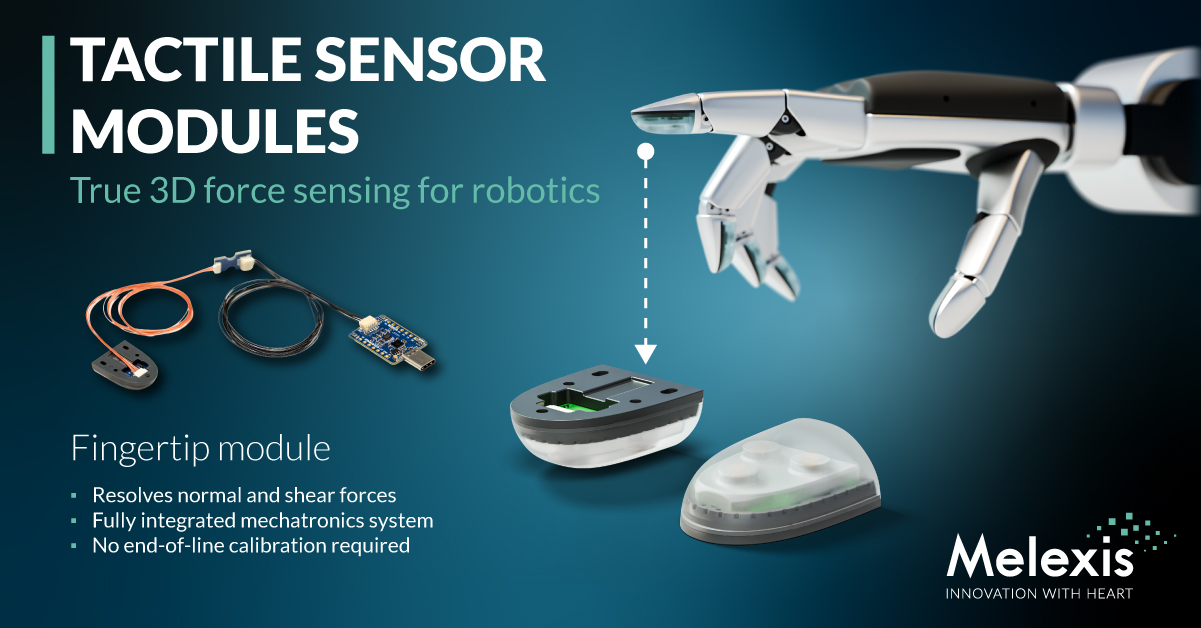
Tessenderlo-Ham, Bélgica, 12 de noviembre de 2026 – Melexis presenta el módulo táctil para las yemas de los dedos MLX90901, que aporta una verdadera detección de fuerza en 3D (normal y de corte) a las manos robóticas humanoides. El primer módulo mecatrónico de la empresa combina su revolucionaria tecnología de detección Tactaxis® con todo el soporte mecánico, de materiales y de integración necesario para acelerar la evaluación y el despliegue de la detección táctil.
Los avances en la IA están mejorando rápidamente la capacidad de los robots para interpretar instrucciones, razonar sobre tareas y planificar acciones. Sin embargo, la traducción de esas decisiones a una interacción física fiable depende de información sensorial de la que muchos sistemas robóticos aún carecen. Coger un objeto desconocido, mantener un agarre estable mientras se mueve o manipularlo sin dañarlo requiere información continua sobre la magnitud y la dirección de las fuerzas de contacto. Por lo tanto, la retroalimentación táctil será esencial si los robots humanoides quieren alcanzar los niveles de destreza humana.
En la actualidad, muchos robots siguen dependiendo de pinzas simples sin retroalimentación táctil o con una detección de la fuerza de contacto limitada a un solo eje. En el otro extremo del espectro, las manos multisensoriales avanzadas siguen confinadas en gran medida a la investigación, donde los elevados costes, las arquitecturas de detección a medida y la complejidad de la integración dificultan su industrialización. Todavía no ha surgido una tecnología ganadora clara que satisfaga los requisitos actuales de rendimiento en detección, facilidad de integración y escalabilidad, por no hablar de seguir evolucionando a medida que avanza el mercado de la robótica humanoide.
Acelerando el desarrollo de la IA física
El nuevo módulo para la yema de los dedos de Melexis está diseñado para satisfacer esta necesidad emergente del mercado combinando la verdadera detección de fuerza en 3D con la integración, la preparación y la escalabilidad requeridas para el desarrollo de manos humanoides. En lugar de medir únicamente la fuerza perpendicular a la superficie de detección, resuelve la fuerza de contacto en tres ejes, capturando la fuerza normal y el esfuerzo cortante en dos direcciones. Esto proporciona tanto la magnitud como la dirección de la fuerza aplicada, brindando a los robots una visión mucho más completa de la estabilidad del agarre, del movimiento de la carga y de la interacción entre la yema del dedo y el objeto.
Basado en la tecnología magnética Tactaxis® de Melexis, al ser el primer módulo de la empresa, combina el sensor, el imán, el elastómero, la estructura mecánica y la electrónica de soporte dentro de un módulo mecatrónico para la yema del dedo. La ingeniería de estos elementos interdependientes como un sistema completo elimina gran parte de la complejidad de los materiales, el ensamblaje y la detección que los desarrolladores tendrían que resolver por sí mismos.
En su lugar, el DVK90901 proporciona a los fabricantes una plataforma estándar para agilizar la evaluación comparativa, la creación de prototipos y el desarrollo de sistemas, mientras que los fabricantes de equipos originales de robots pueden empezar a generar rápidamente los datos de contacto de alta calidad necesarios para desarrollar y validar el control de bucle cerrado y la IA física. Esto crea una base práctica que puede seguir avanzando a medida que evolucionen la destreza robótica y los requisitos del mercado.
De la tecnología de sensores al módulo escalable
El MLX90901 mide fuerzas normales en un rango de 15 N y fuerzas de corte en un rango de 4 N. Combina una precisión del 10 % a escala completa y una resolución típica de 200 mN, lo que permite a los desarrolladores captar pequeños cambios en la fuerza de contacto durante tareas realistas de agarre y manipulación. La compatibilidad con I²C simplifica la conexión a los controladores de manos robóticas y a las plataformas de desarrollo integradas.
El lanzamiento culmina cuatro años de maduración de Tactaxis®. Melexis demostró por primera vez el principio de detección biomimética subyacente a través de taxeles individuales, lo que permitió a los ingenieros evaluar la tecnología como un concepto. Las pruebas de los clientes y el desarrollo de aplicaciones han proporcionado el conocimiento a nivel de sistema necesario para convertir ese principio de detección en un módulo estándar para la yema del dedo, combinando el progreso de la investigación con la experiencia de Melexis en la producción y fabricación a gran escala.
Un nuevo kit de evaluación permite a los desarrolladores analizar el rendimiento del MLX90901, caracterizar su respuesta de fuerza en los tres ejes y comenzar a integrarlo en los diseños de manos robóticas. Esto ofrece a los fabricantes de manos y a los fabricantes de equipos originales de robots una vía directa para evaluar Tactaxis® frente a los requisitos de las aplicaciones emergentes y para recopilar datos de contacto representativos.
Construyendo una plataforma táctil para la robótica humanoide
"Cuando empezamos a desarrollar Tactaxis®, vimos que la investigación en la detección táctil se aceleraba y reconocimos cuánto encajaba con la experiencia en detección magnética de Melexis", señala Julien Ghaye, Director de Línea de Productos de Melexis. "Con el MLX90901, hemos ido más allá del elemento sensor y diseñado el primer módulo mecatrónico completo de Melexis. Asumir la responsabilidad de los materiales, la mecánica, la electrónica y la integración demuestra la profundidad de nuestro compromiso con la robótica humanoide. Estamos jugando la partida hasta el final, combinando la visión de la investigación con la experiencia de industrialización necesaria para ofrecer algo práctico hoy en día y construir hacia la escala que este mercado requerirá".
El kit de evaluación DVK90901 estará disponible a partir del 12 de noviembre de 2026. Como primer módulo táctil estándar Tactaxis®, el MLX90901 proporciona la base sobre la que Melexis seguirá construyendo a medida que avancen las aplicaciones de robótica humanoide, los requisitos de rendimiento y los volúmenes de producción.