
멜렉시스, 최초의 촉각 핑거팁 모듈로 휴머노이드 로봇에 촉각을 부여하다
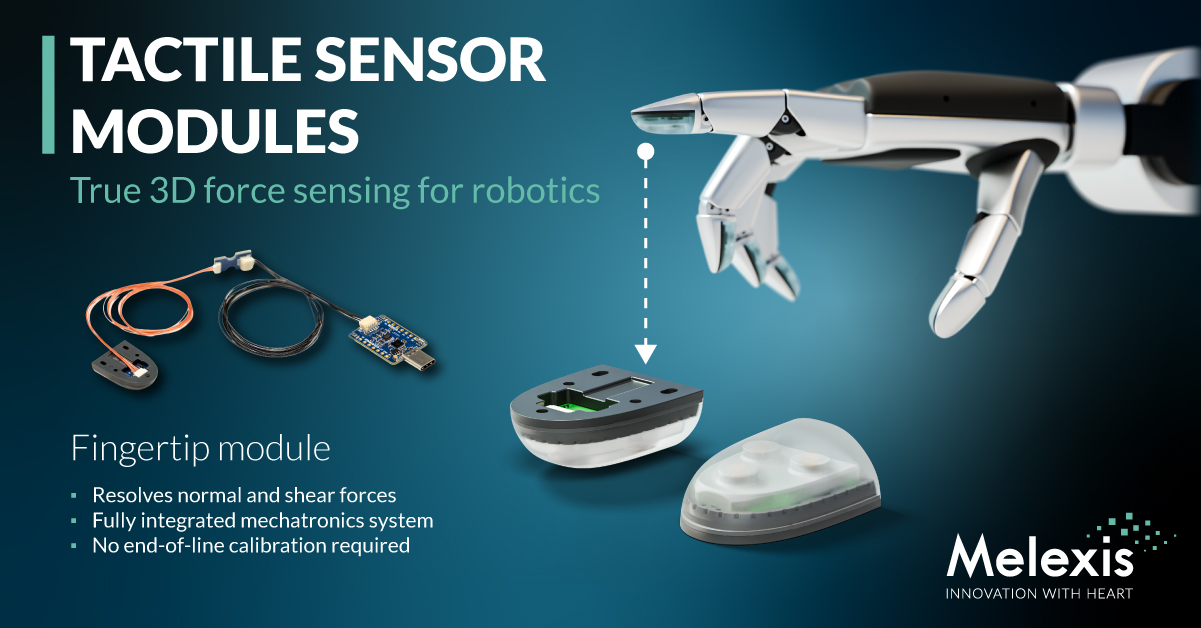
벨기에 테센데를로-함, 2026년 11월 12일 – 멜렉시스(Melexis)는 휴머노이드 로봇 손에 진정한 3D 힘 감지(수직 및 전단력) 기능을 제공하는 MLX90901 촉각 핑거팁 모듈을 출시했습니다. 멜렉시스의 첫 번째 메카트로닉스 모듈인 이 제품은 혁신적인 Tactaxis® 센싱 기술과 촉각 감지 기술의 평가 및 구현을 가속화하는 데 필요한 완벽한 기계, 재료 및 통합 지원 시스템을 결합했습니다.
인공지능(AI)의 발전으로 로봇이 명령을 해석하고, 작업을 추론하며, 행동을 계획하는 능력이 빠르게 향상되고 있습니다. 그러나 이러한 결정을 신뢰할 수 있는 물리적 상호작용으로 변환하는 과정은 여전히 많은 로봇 시스템에 부족한 감각 정보에 의존합니다. 익숙하지 않은 물체를 집어 올리거나 이동할 때 안정적인 파지를 유지하고, 손상 없이 조작하려면 접촉력의 크기와 방향에 대한 지속적인 정보가 필요합니다. 따라서 휴머노이드 로봇이 인간 수준의 정교함에 도달하려면 촉각 피드백이 필수적입니다.
오늘날 많은 로봇은 여전히 촉각 피드백이 없거나 접촉력 감지가 단일 축에 국한된 단순한 그리퍼에 의존하고 있습니다. 반면 첨단 다중 센서 로봇 손은 높은 비용과 맞춤형 센싱 아키텍처, 복잡한 시스템 통합 문제로 인해 연구 단계에 머물러 상용화의 고질적인 걸림돌이 되고 있습니다. 로봇 산업 시장이 진화함에 따라 감지 성능, 통합의 용이성, 확장성에 대한 오늘날의 요구사항을 충족할 수 있는 명확한 주도적 기술은 아직 등장하지 않았습니다.
물리적 AI 개발의 가속화
멜렉시스의 새로운 핑거팁 모듈은 진정한 3D 힘 감지 기술과 휴머노이드 로봇 손 개발에 필요한 통합 능력, 준비성 및 확장성을 결합하여 이러한 신흥 시장의 요구를 충족하도록 설계되었습니다. 단순히 감지 표면에 수직인 힘만 측정하는 것이 아니라, 세 축을 가로지르는 접촉력을 분석해 수직력과 함께 두 방향의 전단력을 모두 캡처합니다. 이를 통해 가해진 힘의 크기와 방향을 동시에 파악할 수 있어, 그립 안정성, 부하 이동 및 핑거팁과 물체 간의 상호작용에 대해 훨씬 더 포괄적인 시야를 로봇에 제공합니다.
멜렉시스의 자기 센싱 기반 Tactaxis® 기술을 바탕으로 개발된 이 첫 번째 메카트로닉스 핑거팁 모듈은 센서, 자석, 엘라스토머, 기계적 구조 및 관련 전자 장치를 통합하고 있습니다. 이처럼 상호 의존적인 요소들을 하나의 완벽한 시스템으로 엔지니어링함으로써, 개발자들이 직접 해결해야 했던 재료, 조립 및 감지 기술 관련 복잡성을 크게 줄여줍니다.
그 결과, DVK90901은 로봇 손 제조업체에게 더욱 빠른 벤치마킹, 프로토타이핑 및 시스템 개발을 위한 표준 플랫폼을 제공합니다. 동시에 로봇 OEM들은 폐루프 제어 및 물리적 AI를 개발하고 검증하는 데 필요한 고품질 접촉 데이터를 신속하게 생성할 수 있습니다. 이는 로봇의 정교함과 시장 요구 사항이 진화함에 따라 지속적으로 발전할 수 있는 실질적인 기반을 마련합니다.
센서 기술에서 확장 가능한 모듈로
MLX90901은 15N 범위의 수직력과 4N 범위의 전단력을 측정합니다. 10%의 풀스케일 정확도와 200 mN의 일반적인 분해능을 결합하여, 개발자들이 실제 파지 및 조작 작업 중 발생하는 접촉력의 미세한 변화를 포착할 수 있도록 지원합니다. I²C 지원을 통해 로봇 손 컨트롤러 및 임베디드 개발 플랫폼과의 연결을 간소화합니다.
이번 출시는 4년여에 걸친 Tactaxis® 기술 고도화의 결실입니다. 멜렉시스는 먼저 개별 택셀(taxel)을 통해 생체 모방 센싱의 기본 원리를 입증해 엔지니어들이 이 기술을 개념적으로 평가할 수 있도록 했습니다. 고객 테스트 및 애플리케이션 개발을 통해 얻은 시스템 수준의 통찰력을 바탕으로, 연구 성과와 멜렉시스의 제품화 및 대량 생산 경험을 결합하여 이 센싱 원리를 표준 핑거팁 모듈로 성공적으로 전환했습니다.
새로운 평가 키트를 통해 개발자들은 MLX90901을 벤치마킹하고, 3축 힘 응답 특성을 분석하며, 이 모듈을 로봇 손 설계에 통합하는 작업을 시작할 수 있습니다. 이를 통해 로봇 손 제조업체 및 로봇 OEM은 새로운 애플리케이션 요구 사항에 맞춰 Tactaxis®를 즉시 평가하고 대표적인 접촉 데이터를 수집할 수 있는 직접적인 경로를 확보할 수 있습니다.
휴머노이드 로보틱스를 위한 촉각 플랫폼 구축
멜렉시스의 줄리앙 가예(Julien Ghaye) 제품 라인 매니저는 “Tactaxis® 개발을 시작했을 때 촉각 감지에 대한 연구가 가속화되는 것을 보았고, 이것이 멜렉시스의 자기 센서 전문 지식과 얼마나 밀접하게 연관되어 있는지 깨달았습니다”라고 밝혔습니다. 또한 그는 “MLX90901을 통해 우리는 단순히 센싱 소자를 넘어 멜렉시스 최초의 완벽한 메카트로닉스 모듈을 엔지니어링했습니다.”라고 말했다.”라고 말했습니다. 재료, 역학, 전자 공학 및 시스템 통합을 모두 책임지는 것은 휴머노이드 로봇에 대한 당사의 깊은 헌신을 보여줍니다. 우리는 현재 산업에서 실용적으로 사용할 수 있는 제품을 제공하고 이 시장이 요구하는 규모에 맞춰 나아가기 위해 연구적 통찰력과 산업화 경험을 결합하여 끝까지 최선을 다하고 있습니다”라고 덧붙였습니다.
DVK90901 평가 키트는 2026년 11월 12일부터 구입할 수 있습니다. 최초의 표준 Tactaxis® 핑거팁 모듈인 MLX90901은 휴머노이드 로봇 애플리케이션의 성능 요구 사항과 생산량이 발전함에 따라 멜렉시스가 기반을 다져 나갈 초석을 제공합니다.